среда, 11 апреля 2012 г.

Изучение Blender API Часть 3

Подумав по поводу дальнейших действий, пришел к выводу, что модель, мне потребуется делить на части. Я это сделаю, создав функцию Slider:
Входные параметры:
  • Высота среза (координата по оси Z)
Выходные параметры:
  • Матрица координат, по которым поочередно пройдется фреза
Как получим достигнутое:
  1. Создаем списки:
    1. Вершин, которые расположены выше, плоскости среза.
    2. Ребер, которые пересекают, плоскость среза, либо, чтобы нижняя точка лежала на плоскости среза.
    3. Граней, которые пересекают, плоскость среза (они помогут составить список граней, которые в дальнейшем будут разбиты в нужном месте для получения координаты для станка)
    4. Составляем список ребер (listofFaces), имеющий следующий формат:
      [[2, 4], [4, 6], [6, 7], [2, 7]] где каждая пара внутренних квадратных скобок отвечают за грань, а цифры внутри, ребра входящие в состав.
    5. Данный двумерный список необходимо рассортировать, так, чтобы он себя представлял следующий вид:
      [[2, 4], [4, 6], [6, 7], [7, 2]]
  2. Составляем список ребер для разбиения, имеющий следующий формат
    [1 2 3 4 1 5 6 7 8 5]
    Цифра, которая повторяется означает конец контура. Фреза выводится за пределы заготовки и в холостом ходе переходит к обработке следующего контура.
  3. После получения списка, считываем число повторений и заносим в счетчик контуров.
  4. Создаем список, содержащий по отдельному списку, для каждого контура, имеющий следующий формат: [[1 2 3 4 1] [5 6 7 8 5]]
  5. Создается список координат [X, Y], в результате прохода через все ребра контура, следующего формата:
    [[[X1 Y1] [X2 Y2] [X3 Y3] [X4 Y4] [X1 Y1]] [[X5 Y5] [X6 Y6] [X7 Y7] [X8 Y8] [X5 Y5]]]
  6. Благодаря дальнейшему анализу координат, определяем зоны внутри, и зоны снаружи.
  7. (Данный пункт добавлен) Необходимо провести анализ, внешний это контур или нет.
  8. Создаем внешние контуры (по ним будет двигаться фреза, и данные контуры будут построены на расстоянии равном половине диаметра фрезы).
  9. Производим анализ, внешних контуров, если они пересекаются, выдать предупреждение, на усмотрение пользователя. (Данное предупреждение означает, что фреза не может пройти по заданной траектории без порчи, первоначальной затеи фрезеровщика)
Алгоритм был изменен и первичный алгоритм, канул в лета, так как начал, писать код в голову пришел другой алгоритм, который я считаю более оптимальным.
На данный момент, почти выполнил первый пункт, просто поленился его доделать.
***
В результате очередного тестирования скрипта выявились, проблемы, функция slider исправно сортирует список (пункт 1.4), но неисправно составляет, список listofFaces при условии, что в сцене несколько объектов.
Однако, если на сцене один объект (производим операцию boolean union). Даже для объектов находящихся в разных местах. Скрипт правильно выполнит поставленную перед ним задачу.
Такое объединение объектов в один считается изначально заданным. Так как у разных объектов может совпадать нумерация вершин, граней и фасок.
***
На данный момент 13.04.2012 пункт 1 полностью выполнен.
***
15.04.2012 Добрая половина уже сделана, но в дальнейшем, самым сложным является анализ зон. К сожалению, пока скрипт не оптимизирован. Но в дальнейшем после, того, как доведу работу до конца, планирую, оптимизировать выполнение скрипта. На данный момент, он содержит, слишком большое количество циклов.
***
18.04.2012 К сожалению, учеба отнимает сильно много времени, и у нас еще как назло конференции. Но от них есть и плюсы. Так из всех докладчиков меня интересовал лишь один доклад, то вовремя остальных докладов, я писал свой алгоритм и теперь осталось только создание внешнего контура. И анализ, на наличие пересечений. Два пункта, но самые сложные на мой взгляд в плане программной реализации.
***
В тот же день заметил, еще одну неурядицу, лучше нарисую ее.
Черной линией я нарисовал внешние контуры, красной линией внутренний.
То есть может быть потребуется начертить именно внутренний контур, а не внешний! Следовательно, перед пунктом 7 необходим, дополнительный пункт 7'. Который бы определял, внешний это контур или внутренний.
***
30.04.2012 Долго мучился с созданием внешнего/внутреннего контуров
В итоге выяснил, что на предыдущих этапах происходит плохая обработка данных, потому что на вход для испытаний мне попали данные с повторными элементами, что не соответствует заданному формату. Поэтому поставлю дополнительный фильтр, для чистки от повторных элементов.
Теперь осталось только научить, свой постпроцессор анализировать. Под анализом в данном случае, я имею ввиду умение определять по какому контуру должна идти фреза, дабы не нарушить замысел моделиста. И умение определять подойдет ли диаметр фрезы или нет. Фреза может оказаться сильно большой, и не сможет отработать заданную траекторию.
Основные задачи на ближайшее будущее:
  1. Написать фильтр значений, дабы формат входных параметров соответствовал требуемому формату.
  2. Написать анализатор вложенности контуров.
  3. Написать анализатор наличия пересечений.

    воскресенье, 8 апреля 2012 г.

    Изучение Blender API Часть 2

    Когда я писал прошлую, статью, ко мне в голову пришла одна гениальная мысль. Которую я почти сразу оформил в виде скрипта на Python. Данный скрипт выводит мне координаты вращения в углах Эйлера, местоположение объекта, данные о его масштабировании и соответственно сами координаты. Теперь вспомним намеченный план из прошлой статьи:

    1. Получить информацию об углах поворота объекта
    2. С учетом углов поворота, изменить координаты точек
    3. Получить информацию о масштабе, данной фигуры
    4. С учетом масштаба, увеличить/уменьшить координаты.
    5. Получить данные о положении объекта
    6. Все полученные на предыдущих шагах координаты переместить в место их реального положения (слава богу все координаты объекта изначально указаны относительно, геометрического, а может и просто программного центра фигуры, главное, что центра!)
    Т.е. пункты 1, 3  и 5 выполнены. Необходимо приступить к пункту 2. С учетом углов поворота, изменить координаты точек.
    Напишем алгоритм преобразования:
    1. Определить под каким углом расположен вектор из начала координат (в нашем случае он совпадает с центром фигуры) до вершины.
    2. Вычислить длину, этого вектора с учетом заданного поворота.
    3. Прибавить угол вращения
    4. Вычислить новые координаты.
    Главное не забывать, что в программировании также, как в механике используется радианная мера углов. 
    Рассмотрим преобразования для оси X, для этого потребуется рисунок:
    Зеленая стрелка это ось Y, синяя стрелка ось Z.
    1. Соответственно для оси X длина вектора от начала координат, до точки равна: modul = sqrt(Y^2+Z^2).
    2. Угол поворота определяем с помощью функции phiX = atan2(Z,Y).
    3. Далее к phiX прибавляем нужный угол поворота. phiX = phiX + angelX.
    4. Вычисляем новые координаты newY = modul*cos(phiX); newZ = modul*sin(phiX);
    Теперь рассмотрим преобразования для оси Y:
    Красная стрелка это ось X, синяя стрелка ось Z.
    1. Соответственно для оси Y длина вектора от начала координат, до точки равна: modul = sqrt(X^2+Z^2).
    2. Угол поворота определяем с помощью функции phiY = atan2(X,Z).
    3. Далее к phiX прибавляем нужный угол поворота. phiY = phiY + angelY.
    4. Вычисляем новые координаты newX = modul*sin(phiY); newZ = modul*cos(phiY);
    Ну и остался угол для последней оси Z:
    Зеленая стрелка ось Y, красная ось X
    1. Соответственно для оси Z длина вектора от начала координат, до точки равна: modul = sqrt(X^2+Y^2).
    2. Угол поворота определяем с помощью функции phiZ = atan2(Y,X).
    3. Далее к phiX прибавляем нужный угол поворота. phiZ = phiZ + angelZ.
    4. Вычисляем новые координаты newX = modul*cos(phiZ); newY = modul*sin(phiZ);
    Теперь дело за проверкой, ведь согласитесь, я мог и ошибиться в понимании углов Эйлера.
    Программу протестировал в самом Blender'е скрипт оказался вполне исправно работающим и как итог мое понимание оказалось верным. То как я тестировал скрипт описывать не буду. Скрипт тестировал отдельно для каждой оси.
    Теперь пора перейти к шагу 4. С учетом масштаба, увеличить/уменьшить координаты.
    Здесь все просто.

    1. x = x*scaleX
    2. y = y*scaleY
    3. z = z*scaleZ
    Ну и как итог, последний шаг все полученные на предыдущих шагах координаты переместить в место их реального положения:
    1. x = x + locationX
    2. y = y + locationY
    3. z = z + locationZ
    Ну вот и все, скрипт, который правильно выводит координаты для фигур написан. Следующая задача, написать скрипт, который все эти координаты преобразует в G/M коды, пускай даже по началу без особых оптимизаций (в конце концов я только учусь). Но это уже в следующем посте.

    понедельник, 2 апреля 2012 г.

    Изучение Blender API. Часть 1.

    Введение

    В предыдущем сообщении, я поставил перед собой цели. Одной из которых является изучение Blender API, чтобы вывести координаты каждой точки 3D модели во внешний текстовый файл.
    В своем изучении Blender API я не соблюдал никаких последовательностей, возможно в этом моя ошибка. В этой теме хочу по пунктам изучить Blender API.
    Начнем с нуля, или как на официальном сайте Blender осуществим быстрый старт.
    Blender/Python API позволяет:
    • Редактировать любые данные пользовательского интерфейса
    • Изменять настройки пользователя, раскладки и темы
    • Запускать инструменты со своими настройками
    • Создавать элементы пользовательского интерфейса, такие как меню, заголовки и панели.
    • Создавать новые инструменты
    • Создавать интерактивные инструменты
    • Создавать новые движки для рендеринга, которые будут совместимы с Blender
    • Создавать новые настройки для имеющихся в Blender данных
    • Рисовать 3D изображения используя команды OpenGL

    Ключевые концепции

    Перед началом любых действий лучше сразу импортировать библиотек Blender API с помощью команды:
    >>> import bpy

    Доступ к данным

    Доступ к данным, может быть получен, прямо из консоли Python. Данная операция осуществляется с помощью модуля bpy.data. Он дает доступ к библиотеке данных. Рассмотрим пример:
    >>> bpy.data.objects
    <bpy_collection[3], BlendDataObjects>
    
    >>> bpy.data.scenes
    <bpy_collection[1], BlendDataScenes>
    
    >>> bpy.data.materials
    <bpy_collection[1], BlendDataMaterials>

    О коллекциях

    Вы наверняка заметили, что индекс, также как в строке, может быть использован для доступа к членам коллекции.
    Для доступа к членам коллекции используется два метода, но надо учитывать, что индекс может быть изменен при очередном запуске Blender.
    >>> list(bpy.data.objects)
    [bpy.data.objects["Camera"], bpy.data.objects["Cube"], bpy.data.objects["Lamp"]]
    
    >>> bpy.data.objects['Cube']
    bpy.data.objects["Cube"]
    
    >>> bpy.data.objects[1]
    bpy.data.objects["Cube"]

    Доступ к аттрибутам

    Создав блоки данных, такие как материалы, объекты, группы и др. необходимо изменить их свойства, используя интерфейс пользователя. Эти же возможности доступны и с помощью Blender API.
    >>> bpy.data.objects[0].name'Camera'
    
    >>> bpy.data.scenes["Scene"]
    bpy.data.scenes["Scene"]
    
    >>> bpy.data.materials.new("MyMaterial")
    bpy.data.materials["MyMaterial"]
    Для проверки, что данные доступны, и могут использоваться из консоли воспользуемся следующим примером:
    >>> bpy.data.scenes[0].render.resolution_percentage
    50
    
    >>> bpy.data.scenes[0].objects["Cube"].data.vertices[0].co.x
    1.0
    Казалось, бы вот он ответ, на мучающий меня вопрос, но увы не тут то было. Координаты, которые получаем при выводе таким методом, скажем так, весьма относительны. Почему? Потому, что те координаты, что он дает, это координаты при условии, что моделька, один к одному, да и при всем при этом не масштабирована, не повернута, в разных направлениях и ее центр совпадает с центром начала координат.
    Как с этим бороться?
    1. Получить информацию об углах поворота объекта
    2. С учетом углов поворота, изменить координаты точек
    3. Получить информацию о масштабе, данной фигуры
    4. С учетом масштаба, увеличить/уменьшить координаты.
    5. Получить данные о положении объекта
    6. Все полученные на предыдущих шагах координаты переместить в место их реального положения (слава богу все координаты объекта изначально указаны относительно, геометрического, а может и просто программного центра фигуры, главное, что центра!)
    Из этого алгоритма, на данный момент, я не знаю, как выполнить первый пункт (получение углов вращения). Остальные пункты, по крайней мере все, что связано с Blender'ом я могу выполнить, а то что с ним не связано, могу вывести и написать алгоритм.
    Главное, что я верю, что это реально сделать! И пускай и не сразу, но я сделаю это, ибо у меня есть, тайный стимул, но об этом я расскажу позже.

    Постановка задачи на создание алгоритма постпроцессора для преобразования 3D модели в G/M коды


    Введение

    Требуется создать программу, для работы со станками ЧПУ при использовании СПО. Данный проект будет являться свободным аналогом ArtCAM работающим под ОС Linux.

    Что такое ArtCAM?

    ArtCAM Pro - программный пакет для пространственного моделирования/механообработки, который позволяет автоматически генерировать пространственные модели из плоского рисунка и получать по ним изделия на станках с ЧПУ. ArtCAM Pro предлагает мощный, легкий в использовании набор средств моделирования, который предоставляет дизайнеру свободу при создании сложных пространственных рельефов.

    Техническое задание

    Необходимо:

    • Создать постпроцессор для переработки 3D моделей в редакторе Blender в G/M коды, являющиеся мировым стандартом в станкостроении.
    Возможности постпроцессора:
    • Создание исходного файла с G/М кодами для работы на ЧПУ станке
    • Умение распознавать 3D модели, правильное расположение элементов, и частей будущего изделия
    • Возможность построения 3D модели на базе 2D изображения в форматах BMP, JPG, DXF, SVG
    • Назначение режимов резания для станка в зависимости от материала и размера фрезы (эти параметры будут задаватся в 3D редакторе Blender)
    • Выбор механообработки
      • Черновая
      • Чистовая
    • Определение точности изготовления детали и шероховатости поверхности (с учетом погрешности станка, и неточности в процессе дискретного перемещения инструмента)
    На данный момент программно-техническое обеспечение содержит следующие компоненты:
    • Blender —  свободный пакет для создания трёхмерной компьютерной графики, включающий в себя средства моделирования, анимации, рендеринга, постобработки видео, а также создания интерактивных игр.
    • Blender API - (англ. application programming interface, API [эй-пи-ай]) интерфейс прикладного программирования: набор готовых классов, процедур, функций, структур и констант, предоставляемых приложением Blender для использования во внешних программных продуктах.
    • Python (англ. python — питон, произносится [ˈpaɪθ⟨ə⟩n] — па́йтон, также, широко используется русскоязычное произношение пито́н) —высокоуровневый язык программирования общего назначения с акцентом на производительность разработчика и читаемость кода. Синтаксис ядра Python минималистичен. В то же время стандартная библиотека включает большой объём полезных функций.
    Поэтапные шаги создания данного проекта:
    1. Изучить Blender API, с той целью, чтобы выяснить, как вывести координаты каждой точки 3D модели во внешний текстовый файл.
    2. Разбить полученные координаты по уровням, вдоль оси Z сверху в них в зависимости от требуемой точности изготовления станка.
    3. Описать алгоритм создания G/M кодов, для каждого уровня в отдельности, с использованием всевозможной оптимизации учетом ограничений по механообработке.
    4. Запись полученного алгоритма механообработки в G/M кодах во внешний текстовый файл.

    среда, 15 февраля 2012 г.

    Список литературы по специальности мехатроника

    Нам дали большой список литературы и ведь даже не позаботились, чтобы книги были доступны нам студентам. Как думаете? Это нормально. Вот попробуйте найти следующую литературу в интернете.
    Основы мехатроники:

    1. Подураев Ю.В. Мехатроника: основы, методы, применение изд.2 Уч. пос. для студ. ВУЗов. МАШИНОСТРОЕНИЕ, 2007 г. - 256 с.
    2. Хайманн Б. Мехатроника: Компоненты, методы, примеры / Б. Хайманн, В. Герт, К. Попп, О. Репецкий; под ред. О.В. Репецкого; пер. с нем. А.В. Хапров [и др.]. - Новосибирск: Изд-во СО РАН, 2010. - 602 с.
    3. Введение в мехатронику: Учеб. пособие /А. К. Тугенгольд, И. В. Богуславский, Е. А. Лукьянов и др. Под ред. А. К. Тугенгольда. В 2-х кн. Ростов н/Д: Изд. центр ДГТУ, 2002—2004.
    4. Попов Е.П., Верещагин А.Ф., Зенкевич С.Л. Манипуляционные роботы: динамика и алгоритмы. Главная редакция физико-математической литературы издательства «Наука», М.: 1978.-400 с.
    5. Карнаухов Н.Ф. Электромеханические и мехатронные системы. -Ростов н/Д: Феникс, 2006. 320 с.
    6. Основы робототехники: Н.В. Василенко, КД. Никитин, В.П. Пономарёв, А.Ю. Смолин - Томск МГП "РАСКО", 1983 г. - 470 c.
    7. Matlab & Simulink. Проектирование мехатронных систем на ПК (+ CD-ROM): С. Г. Герман-Галкин — Санкт-Петербург, Корона-Век, 2008 г.- 368 с.
    8. Форсайт Дж., Малькольм М., Моулер К. Машинные методы математических вычислений / Пер. с англ. М.: Мир, 1980. 177с.
    9. Каханер Д., Моулер К., Нэш С. Численные методы и математическое обеспечение/ 1998 год. 575 стр
    10. Лазарев Ю.Б. Моделирование процессов и систем в MATLAB. / Ю.Б. Лазарев // СПб:. Питер, 2005, – 512 с.
    11. Черных И. В. SIMULINK: среда создания инженерных приложений. / Под ред. к.т.н. В.Г. Потемкина. М.: ДИАЛОГ-МИФИ, 2003.
    12. Перельмутер,В.,М. Пакеты расширения MATLAB. Control System Toolbox иRobust Control Toolbox / В.М.Перельмутер. - М.: СОЛОН-ПРЕСС, 2008. - 224 с.
    Из выше написанного списка, я нашел 6, 8, 9, 10, 11, 12

    Гидро-пневмо приводы автоматического оборудования:

    1. Богомолов А.И., Михайлов К.А. Гидравлика: Учебник. Изд. 2-е, перераб. и доп. - М.: Стройиздат, 1972. - 648 с.
    2. Лепешкин А.В., Михайлин А.А., Шейпак А.А. Гидравлика гидропневмопривод / Под ред. Шейпака А.А. Ч. 2: Гидравлические машины и гидропневмопривод: учеб. – М.: ГОУ МГИУ, 2007. – 350 с.
    3. Юфин А.П. Гидравлика, гидравлические машины и гидропривод/ Юфин А.П. М.: Высш. школа, 1965. - 427 е.: ил.112
    4. Лепешкин А.В., Михайлин А.А./ Под ред. Беленкова Ю.А. Гидравлические и пневматические системы/ Учебник. М.: изд. “Академия”, 2004. 336 с.
    5. Осипов П.Е. Гидравлика, гидравлические машины и и гидропривод: Уч. Пособие. 3-е изд., перераб. и доп. - М.: Лесная промышленность. 1981. - 424 с.


    четверг, 26 января 2012 г.

    Установка Latex

    Latex вещь довольно удобная, но увы. Пришлось временно использовать Windows для черчения в AutoCAD. Слава богу триал версий скачанных с инета мне хватило. И вот снова вернувшись на Linux забыл, как ставится пакет Latex со всем необходимым, выход нашел :)
    sudo aptitude install texlive-full
    Весит много, но оно того стоит. И теперь моя программа по расчёту курсовых по электротехнике, снова работает.

    вторник, 29 ноября 2011 г.

    Быстрый старт с С на PIC используя SDCC и Linux

    Уважаемые читатели, хотел бы поделиться с вами одной интересной статьей. Опубликована она на английском языке, но часто многие энтузиасты просто не знают столь хорошо английский язык. Я постараюсь объяснить все так, чтобы было просто и понятно.
    Данное статья посвящена исключительно программированию. При этом она не является подробным описанием синтаксиса C.
    Скажу честно, при программировании на данном языке надо его знать. Если вы до этого программировали исключительно для систем (т.е. для компьютера). То лично мой совет, вы всегда должны знать, в какой системе счисления вы работаете!
    Сегодня я зашел в гости к другу на работу, у него там машинка игрушечная на AVR, решил позабавиться написать на нее программу. Я потратил 3 часа, на то чтобы понять где мои изначальные ошибки (но это другая история).
    Начнем.
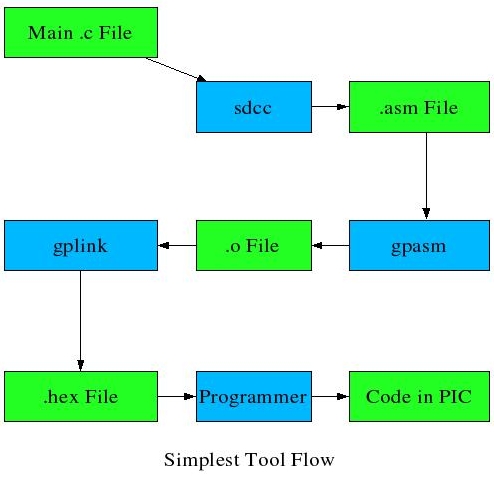
    Во-первых, SDCC работает в связке с gputils (это пакет для программирования на языке assembler'a). Изначально у нас есть исходный файл, с помощью SDCC мы получаем файл на языке assembler'a. Потом происходит этап создания объектного файла с помощью gpasm (его вы найдете в пакете gputils). Дальше с помощью линковщика получаем hex файл. Это вы можете увидеть на рисунке:


    После чего hex файл зашиваем в МК.
    Как установить SDCC можно найти в интернете, если вы пользуетесь Debian и ее производными (Ubuntu, Mint и т.д.) то задача облегчается.
    sudo apt-get install sdcc
    Для начала воспользуемся простым примером, готовой программы все с того же сайта, но скажу сразу, что я его буду изменять. Вот текст программы:

    // blinkled.c
    //
    // simple minimal program that blinks a LED
    
    // ------------------------------------------------
    // configuration
    // change these if you're wiring the LED to a pin other than RB1
    
    #define LED_TRIS  TRISBbits.TRISB1
    #define LED_PIN   PORTBbits.RB1
    
    
    // ------------------------------------------------
    // this #include pulls in the correct processor-specific registers
    // definition file
    
    #include "pic18fregs.h"
    
    
    #pragma stack 0x200 64
    
    code char at __CONFIG1H conf1 = 0x22; // Select HS OSC
    code char at __CONFIG4L conf2 = 0x81; // Disable LVP
    code char at __CONFIG2H conf3 = 0x0E; // DIsable WDT
    
    // ------------------------------------------------
    // a simple delay function
    
    void delay_ms(long ms)
    {
        long i;
    
        while (ms--)
            for (i=0; i < 330; i++)
                ;
    }
    
    // --------------------------------------------------
    // and our main entry point
    
    void main()
    {
    
        // set pin to output
        LED_TRIS = 0;
    
        // sit in an endless loop blinking the led
        for (;;)
        {
            LED_PIN = 0;
            delay_ms(250);
            LED_PIN = 1;
            delay_ms(250);
        }
    }
    Теперь я поясню, что я в первую очередь изменю. Во-первых, зачем самому писать функцию delay_ms(long) если уже существует такая в папке pic16 файл называется delay.h. Для того, чтобы создать задержку, есть несколько функций:

    void delay10tcy(unsigned char) __wparam;
    void delay100tcy(unsigned char) __wparam;
    void delay1ktcy(unsigned char) __wparam;
    void delay10ktcy(unsigned char) __wparam;
    void delay100ktcy(unsigned char) __wparam;
    void delay1mtcy(unsigned char) __wparam;
    Теперь поясню tcy это цикл микроконтроллера (как говорит великий и ужасный Никулин Владислав Генадьевич: "НЕ ПУТАТЬ ЦИКЛ С ТАКТОМ!!!").
    Что меня порадовало, хотя бы программисты SDCC понимают, что функция не может четко ms задержку сделать, ибо это зависит от частоты тактового генератора, что МК не известно.
    10     10*n, циклов, где n параметр функции.
    100   100*n циклов задержки
    1k     1000*n циклов задержки
    10k   10000*n циклов задержки
    100k 100000*n циклов задержки
    1m    1000000*n циклов задержки.
    Теперь программа выглядит так:

    // helloled.c
    //
    // Простой пример, своего рода "Hello, World!!!"
    // только на МК


    // ------------------------------------------------
    // Конфигурация
    // здесь используем сам МК как ноль и единицу
    // хотя могли бы использовать землю.


    #ifndef LED_TRIS
    #define LED_TRIS  TRISAbits.TRISA1
    #endif


    #ifndef LED_PIN
    #define LED_PIN   PORTAbits.RA1
    #endif


    // ------------------------------------------------
    // Данные директивы #include включают необходимые заголовочные файлы


    #include "pic18fregs.h" // Здесь хранятся адреса всех битов МК
    #include "delay.h" // Здесь хранятся прототипы функций задержки


    // --------------------------------------------------
    // и вот наша главная функция, для С/С++ является обязательной


    void main()
    {
        // Устанавливаем бит на выход
        LED_TRIS = 0;
        LED_PIN = 1;
        // Цикл в котором постоянно инвертируем LED_PIN
        while(1)
        {
            LED_PIN = LED_PIN ^ 0x01;
            delay1ktcy(250);
        }
    }

    Скомпилировать ее можно командой: sdcc -mpic16 -p18f2550 helloled.c
    Как вы заметили МК я тоже поменял. Не люблю полностью повторять урок, охота его изменить, по возможности улучшить. Тем более согласитесь, моя программа меньше, к сожалению работоспособность оной, я неизвестно когда проверю, но надеюсь скоро (если по учебе не грузанут, то я бы сказал, что очень скоро).
    Теперь рассмотрим второй пример программы все с того же сайта.

    /* Morse output 
       sdcc demo program
       compile with  "sdcc -mpic16 -p18f452 morse.c"
       (c) P.J.Onion 2005
    */
    
    #include "pic18fregs.h"
    
    include the definitions needed to use the interrupt handler/signal techniques
    #include "signal.h"
    
    define the location and size of the runtime stack
    #pragma stack 0x200 0x40
    
    set the configuration bytes (Set HS xtal oscillator, disable LVP, disable WDT) 
    code char at __CONFIG1H conf1 = 0x22;
    code char at __CONFIG4L conf2 = 0x81;
    code char at __CONFIG2H conf3 = 0x0E;
    
    symbolic definitions of numbers to control length of dashes and dots
    #define DASH 250
    #define DOT 100
    
    symbolic definitions for the pin used to drive the LED
    #define LED_TRIS  TRISBbits.TRISB7
    #define LED_PIN   PORTBbits.RB7
    
    An initialised array of bytes containing the dot/dash codes for each letter
    unsigned char codes[3] = {
    /* A */ 0x60,
    /* B */ 0x88,
    /* C */ 0xA8
    };
    
    unsigned char intCounter = 0;
    unsigned char timer;
    
    Definitions for using Timer0 interrupts
    DEF_INTHIGH(high_int)
    DEF_HANDLER(SIG_TMR0, _tmr0_handler)
    END_DEF 
    
    This is the interrupt handler called when timer0 overflows
    SIGHANDLER(_tmr0_handler)
    {
    
      /* action to be taken when timer 0 overflows */
      /* decrement intCounter until it reaches zero */
        if(intCounter) intCounter -= 1;
        INTCONbits.T0IF = 0;   /* Reset the Timer0 interrupt pending flag */
    } 
    
    /* Pause while intCounter is counting down to zero */
    void delay(unsigned char time)
    {
        intCounter = time;
        while(intCounter) ;
    }
    
    void sendLetter(unsigned char index)
    {
        unsigned char shift;
        shift = codes[index];
        do
        {
            LED_PIN = 1;
            if(shift & 0x80)
            {
                delay(DASH);
            }
            else
            {
                delay(DOT);
            }
            LED_PIN = 0;
            delay(DOT);
            shift <<= 1;
        } while(shift != 0x80);
        delay(DOT);
    }
    
    void main(void)
    {
        /* Set LED pin as an output */
        LED_TRIS = 0;
    
        /*Enable high and low priority interrupts */
        RCON = 0;
        RCONbits.IPEN = 1;
    
        /* Configure timer0 */
        T0CONbits.T0PS0 = 0;
        T0CONbits.T0PS1 = 0;
        T0CONbits.T0PS2 = 1;
    
        T0CONbits.PSA = 0;
        
        T0CONbits.T0SE = 0;
        T0CONbits.T0CS = 0;
        T0CONbits.T08BIT = 1;
        T0CONbits.TMR0ON = 1;
    
        /* enable timer0 interrupt as a high priority source */ 
        INTCON2bits.T0IP = 1;
        INTCONbits.T0IE = 1;
        
        /* Enable interrupts */
        INTCONbits.GIE = 1;
    
        while(1)
        {
          sendLetter(0);
          sendLetter(1);
          sendLetter(2);
        }
    }

    Для начала я опять избавился от ненужной функции задержки, данная программа, оказалась, непереносима, как предыдущая на PIC18F2550. Причина разумеется в регистрах! Но об этом сразу после выкладки кода с русскими комментариями.

    #include "pic18fregs.h"
    #include "delay.h"


    //Включаем заголовочный файл необходимый для обработки сигналов прерываний
    #include "signal.h"


    //Определяем адрес и размер стэка
    #pragma stack 0x200 0x40


    //Устанавливаем конфигурационные биты (Высокочастотный кварц, 
    //отключено низковольтное программирование и сторожевой таймер 
    code char at __CONFIG1H conf1 = 0x22;
    code char at __CONFIG4L conf2 = 0x81;
    code char at __CONFIG2H conf3 = 0x0E;


    //Символьное определение значения длины
    #define DASH 250 //Тире
    #define DOT 100 //Точка


    //Символьное определение порта, к которому подключен LED
    #define LED_TRIS  TRISBbits.TRISB7
    #define LED_PIN   PORTBbits.RB7


    //Инициализируем массив байтов, содержащих коды Морзе, для каждой буквы
    unsigned char codes[3] = {
    /* A */ 0x60,
    /* B */ 0x88,
    /* C */ 0xA8
    };


    unsigned char intCounter = 0;
    unsigned char timer;


    //Определение необходимое для использования прерываний от таймера 0
    DEF_INTHIGH(high_int)
    DEF_HANDLER(SIG_TMR0, _tmr0_handler)
    END_DEF 


    //Это обработчик прерывания, который вызывается, когда таймер переполняется
    SIGHANDLER(_tmr0_handler)
    {
      /* Действие, которое выполняется когда Таймер 0 переполнен */
      /* Декрементируем intCounter до 0 */
        if(intCounter) intCounter--;
        INTCONbits.T0IF = 0;   /* Сброс флага прерывания, по переполнению Таймера 0 */
    }


    void sendLetter(unsigned char index)
    {
        unsigned char shift;
        shift = codes[index];
        do
        {
            LED_PIN = 1;
            if(shift & 0x80) //0x80 = 1000 0000
            {
                delay10tcy(DASH);
            }
            else
            {
                delay10tcy(DOT);
            }
            LED_PIN = 0;
            delay10tcy(DOT);
            shift <<= 1;
        } while(shift != 0x80);
        delay10tcy(DOT);
    }   


    void main(void)
    {
        /* Устанавливаем порт LED как выход */
        LED_TRIS = 0;


        /*Включаем высокий и низкий уровень приоритета прерываний */
        RCON = 0;
        RCONbits.IPEN = 1;


        /* Настраиваем Таймер 0 */
        T0CONbits.T0PS0 = 0;
        T0CONbits.T0PS1 = 0;
        T0CONbits.T0PS2 = 1;


        T0CONbits.PSA = 0;
        
        T0CONbits.T0SE = 0;
        T0CONbits.T0CS = 0;
        T0CONbits.T08BIT = 1;
        T0CONbits.TMR0ON = 1;


        /* Включаем Таймер 0 с высоким приоритетом */ 
        INTCON2bits.T0IP = 1;
        INTCONbits.T0IE = 1;
        
        /* Включаем прерывания */
        INTCONbits.GIE = 1;
        //В вечном цикле отсвечиваем светодиодом Морзянку A, B, C, A, B, C и т.д.
        //пока МК не отключим
        while(1)
        {
          sendLetter(0);
          sendLetter(1);
          sendLetter(2);
        }
    }

    Мы люди грамотные по этому должны понимать, что для того, чтобы понять полностью эту программу нужно скачать Datasheet.
    Для нас интересны следующие регистры и биты:
    RCON{IPEN} - бит включения приоритета прерываний, если 1 уровни приоритета включены.


    INTCON{GIE} - если RCON{IPEN} = 0, то это бит глобального разрешения прерываний 
    1 - все прерывания разрешены, а если RCON{IPEN} = 1, то данным битом разрешаются только прерывания  с высоким приоритетом.
    INTCON{T0IF} - по букве F понятно, что это флаг, кстати в даташите данный регистр описан как TMR0IF, если 1 произошло переполнение Таймер 0
    INTCON{T0IE} - здесь буква E от слова ENABLES (включен). Показывает включено прерывание по переполнению Таймера 0 или нет. Если 1 то включено.
    INTCON2{T0IP} - буква P от слова PRIORITY (приоритет). Если 1 то прерывание по переполнению Таймера 0 имеет высокий приоритет.
    T0CON{TOPS0} - как и следующие три бита, это бит множителя,
    T0CON{TOPS1}
    T0CON{TOPS2}

    111 = 1:256
    110 = 1:128
    101 = 1:64
    100 = 1:32
    011 = 1:16
    010 = 1:8
    001 = 1:4
    000 = 1:2
    Надеюсь вы помните, что самый правый бит 0, т.е в данном случае последовательность такая T0PS2:T0PS0

    T0CON{PSA} - Если 1, то множитель отключен, т.е. будет без разницы чему равны верхних три бита все равно соотношение тактового сигнала и тактов счетчика 1:1.
    T0CON{T0CS} - с этим у меня возникла проблема перевода, если правильно понял, то это выбор по какому пину получать тактовый сигнал, если 1 то по T0CKI он же RA4 иначе же по CLKO.
    T0CON{T0SE} - по какому сигналу происходит инкремент счетчика от сигнала с пина
    T0CKI, если 1 - то инкремент происходит при переходе с высокого уровня сигнала в низкий, иначе наоборот с низкого в высокий.
    T0CON{T08BIT} - если единица то имеем дело с 8-битным счетчиком, иначе с 16-битным
    T0CON{TMR0ON} - если 1, то Таймер 0 включен.

    Теперь мы в курсе всех подробностей у нас включены приоритеты, работает Таймер 0 с 8-битным счетчиком, делитель 1:4, используется тактовый сигнал с CLK0.
    Ну что ж пожалуй, на сегодня хватит. :)